Avant d'aborder les systèmes de coordonnées, vous pouvez commencer par lire notre guide sur ce qu'est une machine CNC et sur l'évolution de la technologie CNC.
Le système de coordonnées d'une machine CNC définit comment celle-ci identifie la position de l'outil de coupe, de la pièce et de l'origine d'usinage. Sans références de coordonnées correctement établies, une machine CNC ne peut pas convertir avec précision les dimensions programmées en mouvements d'axes réels.
Une machine CNC ne peut pas se déplacer avec précision à moins de connaître trois choses :
- Où se trouve la machine dans sa plage de déplacement
- Position de la pièce sur la table de la machine
- Où se situe le point de coupe de l'outil sélectionné
Ces postes sont définis par des références de coordonnées et des valeurs de rémunération.
Pour les opérateurs de machines à commande numérique, les programmeurs et les ingénieurs de production, la compréhension du système de coordonnées machine, du système de coordonnées pièce et du système de référence d'outil est essentielle. Des directions d'axes incorrectes, des décalages pièce ou des valeurs de compensation d'outil erronés peuvent entraîner des erreurs dimensionnelles, des collisions d'outils et des dommages aux pièces.
Cet article explique la règle de la main droite, le système de coordonnées machine, le système de coordonnées pièce, les corrections d'origine G54–G59 et la compensation d'outil. Il montre également comment ces concepts sont appliqués à la fabrication de moules de fonderie sous pression et à l'usinage CNC secondaire.
- Qu'est-ce qu'un système de coordonnées de machine CNC ?
- Pourquoi les machines CNC ont besoin de systèmes de coordonnées
- La règle de la main droite pour les machines CNC
- Définition des axes X, Y et Z
- Qu'est-ce que le système de coordonnées machine ?
- Qu'est-ce que le système de coordonnées de travail ?
- Quels sont les décalages de travail G54 à G59 ?
- Points de référence de l'outil et compensation de l'outil
- Compensation de longueur d'outil
- Compensation du rayon de l'outil
- Comment fonctionnent les références de coordonnées
- Pourquoi la table de la machine peut se déplacer dans la direction opposée
- Systèmes de coordonnées CNC dans la fabrication de moules de fonderie sous pression
- Usinage des cavités de moules et des inserts de noyau
- Glissières d'usinage et poches d'insert
- Usinage CNC de pièces moulées sous pression
- Exemple : Boîtier en aluminium moulé sous pression
- Pourquoi la planification coordonnée doit commencer dès la conception pour la fabrication (DFM)
- Erreurs courantes de réglage des coordonnées CNC
- Procédure de vérification des coordonnées recommandée
- Gestion des coordonnées CNC au niveau du moule de fonderie
- Services de moulage sous pression d'aluminium
Qu'est-ce qu'un système de coordonnées de machine CNC ?
Le système de coordonnées d'une machine à commande numérique (CNC) fournit le repère de position nécessaire à la précision des mouvements de la machine. Il permet à la commande numérique d'identifier la position de la machine, l'origine de la pièce et le point de coupe effectif de l'outil sélectionné.
Pourquoi les machines CNC ont besoin de systèmes de coordonnées
Un programme d'usinage CNC contient des commandes de position.
Par exemple, un programme peut ordonner à la machine de se déplacer vers :
X50.000 Y25.000 Z-5.000Cependant, ces valeurs n'ont aucun sens si le système CNC ne sait pas où se situent les points zéro X, Y et Z.
La machine a donc besoin de plusieurs couches de référence :
- Une référence fixe pour la machine elle-même
- Une référence programmable pour la pièce à usiner
- Valeurs de compensation pour l'outil de coupe réel
Ces références permettent d'utiliser le même programme CNC même lorsque :
- La pièce est installée dans une position différente
- Un élément fixe est déplacé
- Un outil de coupe différent est chargé.
- Plusieurs pièces sont installées sur la même table de machine
- Différentes opérations d'usinage utilisent différents points de référence
Sans références de coordonnées correctement définies, le contrôleur CNC ne peut pas convertir les dimensions programmées en mouvement réel de la machine.
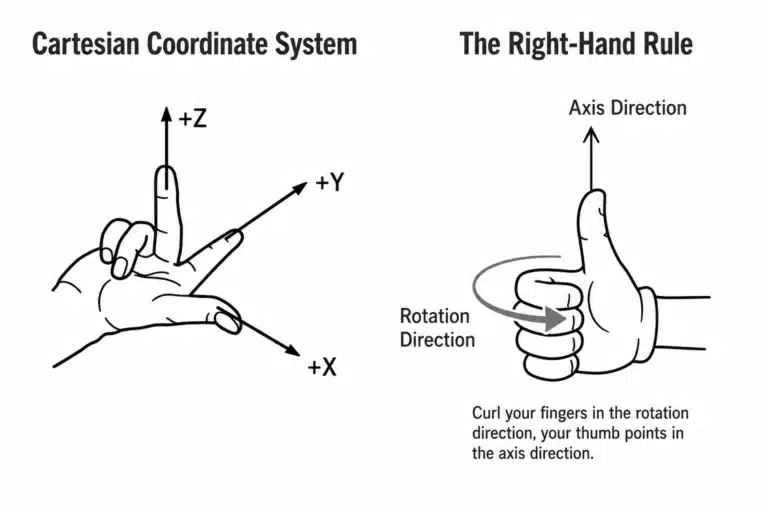
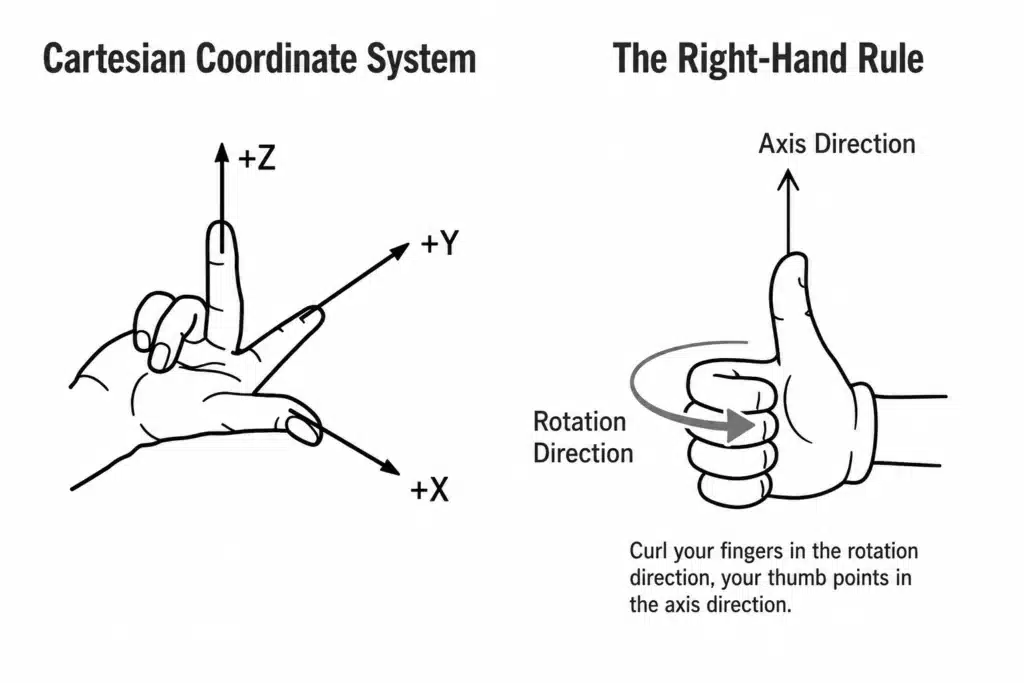
La règle de la main droite pour les machines CNC
Les machines CNC utilisent généralement un système de coordonnées cartésiennes directes.
La règle de la main droite fournit une méthode standard pour identifier les directions positives des axes X, Y et Z.
Pour visualiser la règle :
- Orientez le pouce droit dans la direction X positive
- Pointez l'index droit dans la direction Y positive
- Pointez le majeur droit dans la direction Z positive
Les trois doigts doivent être perpendiculaires les uns aux autres.
Cette méthode aide les programmeurs et les opérateurs à comprendre la relation entre les trois axes linéaires.
Définition des axes X, Y et Z
Bien que les machines CNC aient des structures physiques différentes, leurs directions de coordonnées suivent des principes standardisés.
Axe z
L'axe Z est normalement parallèle à l'axe principal de la broche.
La direction Z positive augmente la distance entre l'outil de coupe et la pièce à usiner.
Pour un centre d'usinage vertical :
- La broche est verticale
- La touche Z+ éloigne normalement l'outil de la pièce à usiner.
- L'axe Z déplace l'outil vers la pièce à usiner.
Un moyen simple de s'en souvenir est :
Une valeur positive de Z signifie un éloignement de la pièce à usiner.
Il s'agit de l'une des règles de direction des axes les plus importantes en usinage CNC.
Axe X
Sur un centre d'usinage vertical typique, vu du poste de l'opérateur :
- X+ est généralement orienté vers la droite
- X− est généralement orienté vers la gauche
L'axe X est normalement parallèle à la direction de déplacement horizontal principale de la table de la machine.
Axe Y
La direction de l'axe Y est déterminée par la règle de la main droite.
Sur un centre d'usinage vertical classique :
- Y+ est normalement éloigné de l'opérateur
- Y− est normalement orienté vers l'opérateur
Directions typiques d'un centre d'usinage vertical
| Axis | Direction positive typique |
|---|---|
| X+ | Des |
| Y+ | Loin de l'opérateur |
| Z+ | Vers le haut et à l'écart de la pièce à usiner |
Le mouvement physique exact peut varier, car certaines machines déplacent la table tandis que d'autres déplacent la broche ou la colonne. Les directions des axes CNC sont définies en fonction du mouvement relatif entre l'outil et la pièce à usiner.
Qu'est-ce que le système de coordonnées machine ?
Le système de coordonnées machine , communément abrégé en SCM (Système de coordonnées machine ), est le système de référence de coordonnées de base de la machine CNC.
Elle est définie par le fabricant de la machine-outil et est liée à la plage de déplacement mécanique de la machine.
Le système de coordonnées de la machine est fixe. Les opérateurs et les programmeurs ne modifient généralement pas sa position zéro.
Position zéro et de référence de la machine
Deux termes apparentés sont souvent utilisés :
- Machine zéro
- position de référence de la machine
Ils sont parfois situés au même endroit, mais techniquement, ils ne sont pas toujours identiques.
La position de référence est une position physique connue utilisée par le système de commande pour établir ou confirmer les emplacements des axes de la machine.
Les machines utilisant un retour d'information de position incrémental nécessitent généralement une procédure de retour à la position de référence après la mise sous tension.
Les machines modernes équipées d'encodeurs absolus peuvent conserver la position de leurs axes après l'arrêt et ne nécessitent pas de cycle de remise à zéro traditionnel à chaque démarrage.
À quoi sert le système de coordonnées machine ?
Le système de coordonnées machine constitue la base de :
- Limites de déplacement de l'axe
- Protection contre les dépassements de course
- Positions de changement d'outil
- vérifications de dégagement des installations
- calculs de compensation du travail
- Affichage de la position de la machine
- Mouvements de machines sécuritaires
La position mécanique ou machine affichée sur la commande numérique est normalement basée sur le système de coordonnées de la machine.
Comparaison simple
Le système de coordonnées de la machine peut être comparé à la carte globale d'une ville.
Quel que soit l'emplacement d'un bâtiment, sa position peut être définie selon le même plan de la ville.
De la même manière, chaque pièce, dispositif de fixation et outil de coupe est finalement situé dans le système de coordonnées de la machine.
Qu'est-ce que le système de coordonnées de travail ?
Le système de coordonnées de travail ( WCS ) est un système de référence de coordonnées établi en fonction du dessin de la pièce et des données d'usinage.
Au lieu de programmer chaque position par rapport au point zéro fixe de la machine, les programmeurs CNC définissent un point zéro pratique sur la pièce à usiner.
Les positions zéro courantes des pièces à usiner comprennent :
- Le centre de la surface supérieure
- Un coin de la matière première
- Le centre d'un alésage
- Le centre d'une partie circulaire
- Un trou de positionnement usiné
- Un point de référence pour la fixation
L'origine choisie doit correspondre autant que possible à la référence de conception, à la stratégie d'usinage et à la méthode d'inspection.
Pourquoi un système de coordonnées de travail est-il nécessaire ?
Le dessin du composant peut définir un trou comme étant situé à 50 mm du bord gauche et à 30 mm du bord inférieur.
Le programme CNC peut donc utiliser le point de référence du dessin comme origine.
Cependant, la position physique de cette origine à l'intérieur de la machine CNC dépend de :
- Là où la pièce est fixée
- Comment le luminaire est installé
- Quelle position de la table de la machine est utilisée ?
- Si la pièce a été réinstallée
- Que plusieurs pièces soient usinées ensemble
L'opérateur mesure l'origine réelle de la pièce et enregistre sa position comme décalage d'origine.
Le système CNC convertit ensuite les coordonnées programmées de la pièce en coordonnées machine.
Quels sont les décalages de travail G54 à G59 ?
Sur de nombreux systèmes de commande CNC, y compris les systèmes FANUC couramment utilisés, G54 à G59 sont des décalages de coordonnées de travail standard.
Chaque code représente un système de coordonnées de travail indépendant.
| Décompactage du travail | Application typique |
|---|---|
| G54 | Première pièce ou première donnée d'usinage |
| G55 | Deuxième pièce ou deuxième référence |
| G56 | Troisième pièce ou troisième référence |
| G57 | Installation ou opération supplémentaire |
| G58 | Installation ou opération supplémentaire |
| G59 | Installation ou opération supplémentaire |
Une phrase comme :
G54indique au contrôleur CNC que les coordonnées programmées suivantes doivent être interprétées par rapport à l'origine de la pièce G54.
Exemple : Une pièce
Lorsqu'un seul composant est installé sur la table, le programme peut utiliser G54 pour l'opération d'usinage complète.
Exemple : Plusieurs pièces
Supposons que trois boîtiers en aluminium identiques soient installés sur un même luminaire.
L'opérateur peut définir :
- G54 pour pièce 1
- G55 pour pièce 2
- G56 pour pièce 3
Le même sous-programme d'usinage peut ensuite être répété en utilisant les trois décalages d'origine différents.
Exemple : Opérations d'usinage multiples
Un composant peut nécessiter des données de référence différentes lors de différentes opérations.
Par exemple :
- G54 pour l'usinage de la surface supérieure
- G55 pour usinage latéral
- G56 pour une référence de trou de localisation
L'utilisation de décalages séparés permet d'organiser la configuration et de réduire les calculs de coordonnées inutiles dans le programme CNC.
Décalages de travail étendus
Certains systèmes CNC prennent en charge des décalages d'origine étendus, tels que :
G54.1 P1
G54.1 P2
G54.1 P3
Le nombre de décalages étendus disponibles dépend du contrôleur de la machine et des options installées.
Ces décalages supplémentaires sont utiles pour :
- Luminaires en plusieurs parties
- Systèmes de palettes
- Lignes de production automatisées
- luminaires de pierre tombale
- Systèmes de fabrication flexibles
Points de référence de l'outil et compensation de l'outil
Les outils de coupe ont des longueurs et des diamètres différents.
Par exemple :
- Une fraise frontale peut être relativement courte
- Une foreuse à trous profonds peut être beaucoup plus longue
- Une fraise hémisphérique possède une géométrie de coupe différente.
- Un alésoir peut avoir un diamètre inférieur à celui du parcours de perçage programmé.
Le système CNC doit connaître la relation exacte entre la position de référence de la broche et le point de coupe effectif de l'outil.
Cette relation est gérée par le biais de décalages et de compensations d'outils.
Compensation de longueur d'outil
La compensation de longueur d'outil permet au système CNC de prendre en compte les différences de longueur d'outil.
Une commande typique est :
G43 H01Dans cette commande :
- G43 active la compensation positive de la longueur de l'outil
- H01 appelle le décalage de longueur stocké dans le registre 01
La mise en œuvre réelle et la convention de signalisation peuvent varier en fonction de la machine, du contrôleur, de la méthode de mesure et de la norme de programmation de l'entreprise.
Pourquoi la compensation de la longueur de l'outil est importante
Sans compensation de longueur d'outil, chaque changement d'outil nécessiterait de réécrire l'intégralité du programme CNC en fonction de la nouvelle longueur d'outil.
Avec des décalages de longueur d'outil corrects, différents outils peuvent usiner la même pièce de référence sans modifier les coordonnées Z programmées.
La compensation de la longueur de l'outil est particulièrement importante pour :
- Forage Horizontaux
- Tapotement
- Usinage de poches profondes
- Usinage de cavités de moule
- Opérations d'usinage multi-outils
- Changement d'outil automatique
Compensation du rayon de l'outil
La compensation du rayon de l'outil permet à la commande numérique de décaler le centre de l'outil par rapport au contour programmé de la pièce.
Les commandes courantes incluent :
G41
G42
G40
Typiquement:
- G41 applique une compensation de fraise à un côté de la trajectoire programmée
- G42 applique une compensation au côté opposé
- G40 annule la compensation de coupe
La relation exacte entre la gauche et la droite doit être déterminée en fonction du sens de déplacement de l'outil.
Pourquoi la compensation du rayon de l'outil est utile
La compensation du rayon de l'outil facilite :
- Ajuster les dimensions des composants
- Compenser l'usure des outils
- Utilisez un outil d'un diamètre légèrement différent.
- Séparer la géométrie des composants des calculs du centre d'outillage
- Optimisez les dimensions de finition sans redessiner l'intégralité du contour.
Cependant, le sens d'entrée, de sortie et de compensation doit être correctement programmé. Une utilisation incorrecte peut entraîner des alarmes, des entailles ou des dimensions de composants incorrectes.
Comment fonctionnent les références de coordonnées
La commande numérique par ordinateur (CNC) combine plusieurs informations pour déterminer la position requise de la machine.
Conceptuellement, le processus est le suivant :
Programmed position
+ work offset
+ tool compensation
= actual machine movement
Cette formule est une explication simplifiée et non une formule de calcul universelle pour les contrôleurs.
La relation complète peut également inclure :
- décalages de coordonnées locales
- décalages de fixation
- Transformations d'axes rotatifs
- Transformations cinématiques à cinq axes
- contrôle du point central de l'outil
- compensations de travail dynamiques
- paramètres d'étalonnage de la machine
Pour l'usinage standard à trois axes, la relation principale peut être comprise comme suit :
Couche 1 : Système de coordonnées machine
Il s'agit de la référence physique fixe de la machine.
Couche 2 : Système de coordonnées de travail
G54, G55 ou un autre décalage définit l'emplacement de l'origine de la pièce à usiner dans le système de coordonnées de la machine.
Couche 3 : Compensation d’outil
La longueur de l'outil et les décalages de rayon définissent l'emplacement réel du point de coupe par rapport à la broche et à la trajectoire programmée.
Le système CNC combine ces références pour positionner correctement le tranchant sur la pièce à usiner.
Pourquoi la table de la machine peut se déplacer dans la direction opposée
Une source fréquente de confusion est que le mouvement physique de la table de la machine peut sembler opposé à la direction de l'axe indiquée sur le contrôleur.
Par exemple, sur certains centres d'usinage verticaux :
- L'opérateur appuie sur X+
- La table se déplace physiquement vers la gauche
- L'outil se déplace donc vers la droite par rapport à la pièce à usiner.
Le sens des coordonnées CNC est basé sur le mouvement relatif de l'outil par rapport à la pièce , et non uniquement sur le déplacement physique du composant de la machine.
C’est pourquoi deux machines différentes peuvent sembler se déplacer différemment même si elles suivent la même convention de coordonnées de programmation.
Pratiques d'exploitation sécuritaires
Lors de l'utilisation d'une machine inconnue :
- Utilisez une faible vitesse d'avance
- Sélectionnez un petit incrément de course
- Observez le mouvement relatif entre l'outil et la pièce à usiner.
- Vérifiez la direction de l'axe avant tout mouvement rapide.
- Vérifiez le dégagement avant de démarrer le fonctionnement automatique
Cette procédure simple permet d'éviter les collisions et les erreurs de configuration.
Systèmes de coordonnées CNC dans la fabrication de moules de fonderie sous pression
Le contrôle des coordonnées est particulièrement important lors de la fabrication de moules de fonderie sous pression.
Un moule de fonderie sous pression contient de nombreux composants qui doivent s'aligner avec précision, notamment :
- inserts carieux
- inserts de noyau
- Toboggans
- Leveurs
- Trous de goupille d'éjection
- Canaux de refroidissement
- Systèmes de guidage
- poches de débordement
- fentes d'aération
- Poches à insérer
- surfaces de séparation
Le système de coordonnées de travail doit correspondre aux références d'usinage et d'assemblage sélectionnées.
Usinage des cavités de moules et des inserts de noyau
Pour l'usinage de cavités et de noyaux, l'origine de la pièce est souvent déterminée à l'aide de :
- Le centre de l'insert de moule
- Un coin de référence de précision
- surfaces de référence au sol
- Localisation des trous
- Le centre de la base du moule
La donnée doit rester cohérente d'une opération à l'autre autant que possible.
Une stratégie de coordonnées stables améliore la relation entre :
- Usinage grossier
- Traitement thermique
- Semi-finition
- Finition
- Positionnement des électrodes EDM
- Opérations de coupe au fil
- Assemblage de moules
- L'inspection finale
Une mauvaise planification des données de référence peut entraîner un décalage de la cavité, un positionnement incorrect de l'insert ou un écart dimensionnel après plusieurs configurations.
Glissières d'usinage et poches d'insert
Les glissières et les composants mobiles des moules comportent fréquemment des surfaces inclinées et plusieurs références de coordonnées.
L'ingénieur doit prendre en compte :
- Sens du mouvement de glissement
- angle de la surface de verrouillage
- Position de la surface d'arrêt
- Insérer les données d'assemblage
- Accessibilité à l'usinage
- Orientation du dispositif
- Précision de configuration répétée
Lorsqu'un composant doit être usiné selon plusieurs orientations, des décalages d'usinage distincts peuvent être utilisés pour chaque configuration.
Par exemple :
- G54 pour la surface de la cavité principale
- G55 pour une surface d'arrêt latérale
- G56 pour une fonction de glissière inclinée
Cela permet de conserver une structure de programme claire et de réduire la conversion manuelle des coordonnées.
Usinage CNC de pièces moulées sous pression
Les composants moulés sous pression nécessitent souvent un usinage CNC secondaire après le moulage.
Les caractéristiques usinées communes comprennent :
- Surfaces d'étanchéité
- Trous filetés
- Alésages de roulement
- trous de connexion
- points de référence pour le montage
- surfaces d'assemblage de précision
- surfaces d'installation planes
- Trous de positionnement
Pour la production en série, le système de coordonnées de travail doit être établi à partir de références stables de fonderie ou de montage.
La conception du système de référence doit tenir compte de :
- variation dimensionnelle du moulage
- Flash de la ligne de séparation
- Angles de dépouille
- Marques d'éjection
- Déformation de serrage
- Porosité dans les zones usinées
- répétabilité des dispositifs
- Allocation d'usinage
Exemple : Boîtier en aluminium moulé sous pression
Prenons l'exemple d'un boîtier en aluminium moulé sous pression qui nécessite :
- Fraisage d'une surface d'étanchéité
- Perçage de quatre trous de fixation
- Taraudage de deux trous taraudés
- Alésage d'une ouverture de connecteur de précision
Une stratégie de coordination pratique peut utiliser :
- Z zéro sur la surface d'étanchéité finie
- Les valeurs X et Y sont nulles au centre de l'élément de localisation principal.
- Un dispositif conçu autour de références de coulée stables
- Décalages de longueur d'outil pour chaque outil de coupe
- Rayon d'outil ou compensation d'usure pour les dimensions critiques
Cette configuration facilite la vérification du programme et permet d'ajuster les dimensions sans modifier la trajectoire d'outil complète.
Pourquoi la planification coordonnée doit commencer dès la conception pour la fabrication (DFM)
La planification des coordonnées ne doit pas commencer seulement une fois que la pièce moulée ou l'insert de moule arrive à la machine CNC.
Il convient de l'examiner lors de la phase de conception pour la fabrication (DFM) et de planification des processus.
L'équipe d'ingénierie devrait prendre en considération :
- Quelles surfaces serviront de références d'usinage ?
- Quelles fonctionnalités seront utilisées pour le positionnement des fixations ?
- La stabilité du système de données après le lancement
- La capacité de l'outil de coupe à atteindre chaque caractéristique
- L'usinage révélera-t-il la porosité interne ?
- Comment le composant sera mesuré
- L'utilisation de références cohérentes par plusieurs opérations
- Comment la déformation affectera les dimensions finales
La planification précoce des coordonnées et du système de référence peut réduire :
- Complexité des luminaires
- Temps d'installation
- Variation dimensionnelle
- Retravailler
- Ferraille
- Difficulté d'inspection
- Coût de production
Erreurs courantes de réglage des coordonnées CNC
1. Décalage de travail incorrect
Si le mauvais décalage G54, G55 ou autre décalage d'origine est sélectionné, la machine peut se déplacer vers la mauvaise position de la pièce à usiner.
2. Réglage Z-Zéro incorrect
Une référence Z incorrecte peut entraîner :
- Couper trop profondément
- Usinage au-dessus du composant
- Bris d'outil
- collision d'accessoires
3. Décalage de longueur d'outil incorrect
Indiquer une valeur H incorrecte peut positionner l'outil à une hauteur incorrecte.
4. Compensation incorrecte du rayon de l'outil
Une valeur D incorrecte ou une direction G41/G42 incorrecte peuvent produire un profil surdimensionné ou sous-dimensionné.
5. Pièce installée dans la mauvaise orientation
Le décalage de la pièce peut être correct, mais le composant peut être tourné ou inversé dans le dispositif de fixation.
6. Données de programmation et de configuration incohérentes
Si le programmeur FAO et l'opérateur de la machine utilisent des hypothèses de point zéro différentes, le programme ne peut pas s'exécuter correctement.
7. Négliger le mouvement relatif de la table et de l'outil
Une mauvaise interprétation du mouvement physique de la table peut amener l'opérateur à déplacer la machine dans la mauvaise direction.
Procédure de vérification des coordonnées recommandée
Avant de démarrer l'usinage automatique :
- Confirmez le programme sélectionné et le décalage de travail
- Vérifiez l'orientation de la pièce.
- Vérifiez les positions des repères X, Y et Z
- Vérifier les numéros d'outils et les registres de décalage
- Examinez les valeurs G43, H et D
- Vérifier le dégagement de l'outillage et du dispositif de fixation
- Utilisez le mode bloc unique pour la première exécution.
- Réduire la priorité rapide
- Effectuez un test de coupe à vide ou un test de hauteur de sécurité lorsque cela est nécessaire.
- Inspecter le premier composant fini avant la production en série
Pour les moules et les composants de grande valeur, ces contrôles sont particulièrement importants car une simple erreur de coordonnées peut endommager à la fois la pièce et l'outil de coupe.
Gestion des coordonnées CNC au niveau du moule de fonderie
Chez Cast Mold, la planification des coordonnées et des données de référence est prise en compte tout au long du processus de fabrication.
Notre flux de travail peut inclure :
- Examen des dessins et des modèles 3D
- Analyse DFM
- Analyse Moldflow
- conception de moules de fonderie sous pression
- planification des processus CNC et EDM
- Fabrication de moules
- Essai et échantillonnage de moisissures
- moulage sous pression d'aluminium ou de zinc
- Usinage CNC secondaire
- Finition et inspection de surface
En alignant les données de conception, les données du moule, les données d'usinage et les données d'inspection, nous pouvons réduire les conversions de coordonnées inutiles et améliorer la cohérence de la production.
Services de moulage sous pression d'aluminium
Découvrez nos services de moulage sous pression d'aluminium en Chine.